


Trong bộ điều khiển PLCopen, hệ tọa độ là điểm tham chiếu để xác định sáu bậc tự do (DOF). Các kỹ sư cần hiểu cách các hệ tọa độ khác nhau tương tác và khung nào là quan trọng để hiểu.
Hiểu được sự khác biệt giữa các hệ tọa độ và cách chúng tương tác với nhau là chìa khóa để đạt được điều khiển chuyển động thành công bằng cách sử dụng các nhóm. Trong Phần 4 của PLCopen, tiêu chuẩn toàn cầu cho điều khiển chuyển động của bộ điều khiển khả trình6111-3 theo tiêu chuẩn IEC, khái niệm về chuyển động phối hợp nhiều trục sử dụng các nhóm được giới thiệu. Nhóm là tập hợp các trục hoạt động cùng nhau theo một cơ chế chung để cung cấp đường chuyển động trong không gian ba chiều. Các ví dụ bao gồm hệ thống giàn, rô-bốt cánh tay có khớp nối, rô-bốt tam giác hoặc cơ chế kết nối; Nhiều trục hoạt động cùng nhau để đạt được chuyển động đa chiều của thiết bị.
Là một phần của chức năng mới, khái niệm hệ tọa độ trong bộ điều khiển đã trở thành một chủ đề quan trọng cần hiểu. Hệ tọa độ là điểm tham chiếu xác định sáu bậc tự do (DOF) : X, Y và Z cho tọa độ Descartes và các góc Rx, Ru và Rz mô tả mức độ quay của mỗi trục (được gọi là góc Euler) .
Mỗi cơ chế, thành phần hoặc đơn vị công việc được kiểm soát có hệ tọa độ riêng. Vì bộ điều khiển PLCopen có thể điều khiển nhiều nhóm, mỗi nhóm hoạt động trên nhiều bộ phận, điều quan trọng là người lập trình phải hiểu cách nhận biết các hệ tọa độ khác nhau tương tác như thế nào.
Mỗi hệ tọa độ có một điểm gốc, được sử dụng để xác định điểm không trong tất cả các tọa độ. Hướng của mỗi trục được xác định theo quy tắc bàn tay phải (xem Hình 1). Nếu ngón trỏ chỉ theo hướng dương của X, ngón giữa mở rộng (ở góc phải với ngón trỏ) chỉ theo hướng dương của Y và ngón tay cái mở rộng chỉ theo hướng dương của Z.
Hướng Góc được xác định bằng cách sử dụng quy tắc xoắn ốc bên phải (xem Hình 2). Ngón tay cái chỉ theo hướng dương của trục và ngón tay uốn cong quanh trục theo hướng quay dương của trục.

Vị trí của động cơ
Cuối cùng, bộ điều khiển điều khiển vị trí của từng động cơ. Mỗi trục trong nhóm có hệ tọa độ trục (ACS) riêng, là vị trí quay của động cơ. Đối với hầu hết các cơ chế phức tạp, chẳng hạn như rô bốt cánh tay có khớp nối, rô bốt tam giác và cơ chế kết nối, vị trí của một hệ tọa độ trục đơn không có nghĩa là mọi thứ được thực hiện một mình; Chính nhờ sự phối hợp của các trục này mà vị trí của máy móc được xác định bằng các tính toán động học. Những tính toán này có thể được thực hiện bên trong bộ điều khiển hoặc bằng bộ điều khiển robot độc lập.
Hệ tọa độ cơ bản cho mỗi nhóm là hệ tọa độ Máy (MCS). Nhà sản xuất máy xác định nguồn của hệ tọa độ máy. Đối với rô-bốt cánh tay khớp nối và rô-bốt tam giác, nó thường được đặt ở phần đế của rô-bốt. Sau đó, bộ điều khiển sẽ thực hiện các tính toán động học để xác định hệ tọa độ bảng công cụ (TPCS), là điểm cuối của chính máy. Bản thân hệ tọa độ này không hữu ích cho người lập trình, nhưng nó có thể được sử dụng để xác định điểm gốc của vị trí dao. Dao có hệ tọa độ riêng, cụ thể là hệ tọa độ dao (TCS).
lệnh vị trí
Thông thường, công cụ được căn giữa ở phần cuối của máy, do đó, điều này có thể đơn giản như một phần bù theo hướng cộng Z của hệ tọa độ bảng công cụ và cũng có thể yêu cầu một thành phần Rz để tính đến chuyển động quay. Hệ tọa độ công cụ được sử dụng phổ biến nhất cho các vị trí dạy và di chuyển chậm, nhưng không thường được sử dụng trong chuyển động tự động. Điểm gốc của hệ tọa độ công cụ là điểm trung tâm công cụ (TCP), là điểm bắt đầu của lệnh dịch chuyển. Khi một sự dịch chuyển trong hệ tọa độ máy được thực hiện, thì điểm trung tâm của công cụ sẽ di chuyển đến vị trí đó (xem Hình 3).

Vì mỗi nhóm có điểm gốc hệ tọa độ máy riêng nên việc di chuyển nhiều nhóm đến cùng một vị trí trong không gian yêu cầu mỗi nhóm phải có hướng dẫn vị trí riêng tương ứng với vị trí hệ tọa độ máy của nó. Ví dụ: nếu hai rô-bốt lấy hàng nhặt các mặt hàng từ cùng một băng chuyền, sau đó mỗi rô-bốt lấy hàng di chuyển đến cùng một vị trí trên băng chuyền, thì cần có hướng dẫn vị trí hệ tọa độ máy khác nhau.
Để đơn giản hóa việc dịch chuyển trong các Không gian dùng chung tương tự, bạn có thể lấy điểm gốc của hệ tọa độ máy cho mỗi nhóm từ điểm gốc của hệ tọa độ thế giới (WCS), cộng với độ lệch. Mỗi đơn vị công việc chỉ có một nguồn của hệ tọa độ thế giới. Khi bạn định cấu hình một nhóm, bạn cần xác định độ lệch cho điểm gốc của hệ tọa độ thế giới. Điều này cho phép nhiều cơ quan sử dụng một hệ tọa độ chung để đơn giản hóa việc lập trình.
Hệ tọa độ cuối cùng cần xem xét là hệ tọa độ thành phần (PCS). Hệ tọa độ này được sử dụng để xác định vị trí và hướng của từng đối tượng trong không gian thế giới. Gốc của hệ tọa độ này nằm trên chi tiết và di chuyển cùng với chi tiết. Điều này rất hữu ích khi vận hành trên các bộ phận riêng lẻ, chẳng hạn như trong ứng dụng chọn và đặt. Các ứng dụng khác bao gồm theo dõi băng tải, trong đó các thành phần di chuyển dọc theo băng chuyền. Trong trường hợp này, hệ tọa độ thành phần di chuyển so với gốc của hệ tọa độ thế giới và hệ tọa độ máy, do đó, việc di chuyển điểm trung tâm công cụ của máy đến vị trí hệ tọa độ thành phần cụ thể phải tính đến sự thay đổi độ lệch giữa các điểm khác nhau. các hệ tọa độ (xem Hình 4).
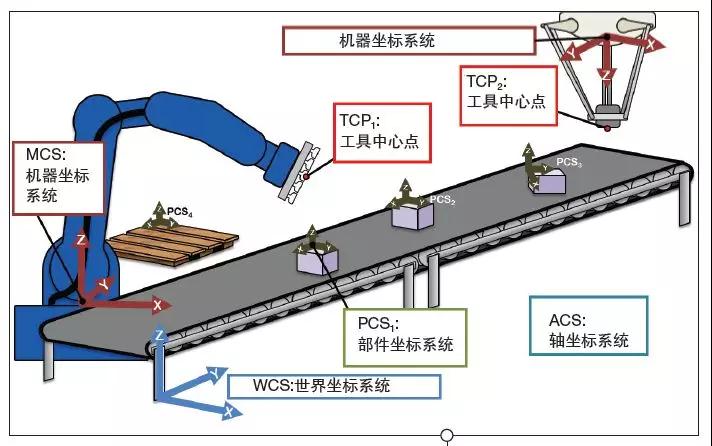
Hiểu được sự khác biệt giữa các hệ tọa độ và cách chúng tương tác với nhau là chìa khóa để điều khiển chuyển động thành công bằng cách sử dụng các nhóm trong IEC. Các hệ tọa độ khác nhau làm việc cùng nhau để thực hiện hoạt động mong muốn.
Ví dụ về theo dõi băng chuyền
Trong ứng dụng theo dõi băng tải, lệnh đầu tiên có thể là di chuyển điểm trung tâm của công cụ trong hệ tọa độ máy để định vị điểm trung tâm của công cụ đến vị trí ban đầu của khu vực theo dõi. Vị trí và hướng của bộ phận được xác định và quy trình theo dõi bộ phát tính toán độ lệch của bộ phận so với gốc của hệ tọa độ của máy cơ chế. Phần bù này xác định hệ tọa độ thành phần của bộ phận và mối quan hệ giữa hệ tọa độ máy và chức năng theo dõi của băng tải. Độ lệch của hệ tọa độ thành phần được điều chỉnh khi bộ phận di chuyển. Sau đó, người dùng xác định một bước di chuyển trong không gian hệ tọa độ bộ phận để nhặt bộ phận đó. Vì phần bù hệ tọa độ thành phần có 6 bậc tự do, nên việc mở hộp trên băng tải cũng có thể đạt được nếu cần thiết. Sau đó, người dùng thực hiện chuyển vị trong không gian hệ tọa độ bộ phận để nhặt bộ phận.
Hướng dao được khớp tự động với bộ phận (nếu cần) và độ lệch giữa các hệ tọa độ đã tính đến các yếu tố này. Vị trí hệ tọa độ bộ phận giống nhau được sử dụng cho mỗi lần lấy và độ lệch hệ tọa độ bộ phận chỉ thay đổi khi gặp bộ phận mới. Do chức năng theo dõi băng tải liên tục cập nhật độ lệch của hệ tọa độ thành phần, điểm trung tâm của công cụ cũng được theo dõi dọc theo hướng tích cực của băng chuyền để giải quyết vấn đề chuyển động của thành phần.